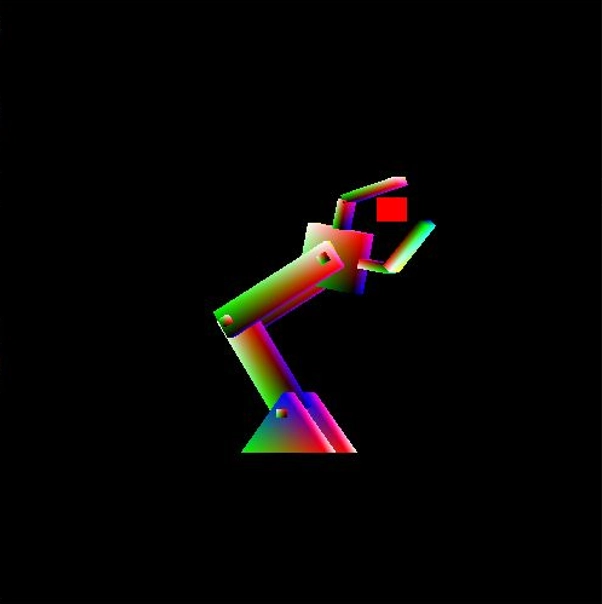
A Simple Robot Arm with Gradient Descent
OpenGL 행렬 변환과 경사 하강법을 활용해 타겟을 추적하는 로봇 팔을 구현한 그래픽스 과제
- 인력 구성 | 개발 1인
- 개발 기간 | 2025.11
- 기술 스택
- C++, OpenGL
Key Features
- CTM 기반 계층적 변환(Hierarchical Transformation)
- 관절별 변환을 CTM으로 누적하여 로봇 팔 구조 구현
- 행렬 곱을 통해 끝점 위치를 계산하며 좌표 변환 흐름 이해
- 경사 하강법(Gradient Descent)을 이용한 IK(Inverse Kinematics) 구현
- 끝점과 타겟 간 거리(Error)를 최소화하는 방향으로 각도 갱신
- 수치 미분으로 Gradient를 계산하고 관절 각도를 반복 갱신
관련 자료 / Links
- Youtube
- Report